
- Rumah
- Katup industri
- Tentang didtek
- Solusi
- Acara pameran
- Mendukung
- Berita
 Bahasa indonesia
Tampilan:0 Penulis:Editor Situs Publikasikan Waktu: 2026-11-12 Asal:Situs


Menentukan katup kupu-kupu kontrol pada dasarnya berbeda dengan memilih katup isolasi hidup/mati standar. Aplikasi pelambatan memerlukan penyelarasan dinamika fluida, torsi mekanis, dan instrumentasi kontrol yang tepat. Insinyur harus mengevaluasi beberapa variabel dinamis secara bersamaan untuk memastikan kinerja optimal. Ukuran yang terlalu besar menyebabkan resolusi kontrol yang buruk dan perburuan terus menerus di dekat posisi tertutup. Sebaliknya, ukuran yang terlalu kecil menyebabkan penurunan tekanan yang parah, kavitasi yang berbahaya, dan keausan mekanis dini. Asumsi torsi yang salah sering kali mengakibatkan kegagalan aktuator total atau otomatisasi proses yang tidak responsif.
Kami merancang panduan ini untuk memberikan kerangka kerja yang ketat dan berbasis bukti bagi para insinyur. Anda akan mempelajari cara menghitung koefisien aliran (Cv) secara akurat berdasarkan kondisi proses sebenarnya. Kami juga akan mengeksplorasi cara menentukan kebutuhan torsi dinamis yang kompleks. Terakhir, Anda akan menemukan cara mencocokkan positioner yang tepat dengan perakitan Anda. Langkah-langkah penting ini memastikan kontrol proses yang patuh dan jangka panjang di seluruh lingkungan industri yang menuntut.
Penerapan pembatasan industri menuntut kriteria keberhasilan yang jelas. Anda harus menentukan kemampuan proses terhadap batasan mekanis sebelum memilih perangkat keras. Insinyur perlu menetapkan penurunan tekanan yang dapat diterima, rasio penurunan tekanan yang diperlukan, dan tingkat kebocoran maksimum yang diperbolehkan. Parameter ini menentukan batasan mekanis perakitan akhir Anda. Jika persyaratan proses melebihi batasan mekanis, kegagalan sistem yang dahsyat tidak dapat dihindari.
Banyak tim pengadaan menjadi korban mitos katup "berukuran garis". Mereka secara default mencocokkan ukuran katup langsung dengan diameter pipa yang ada tanpa menghitung kondisi proses sebenarnya. Kami menganggap ini sebagai cacat teknis yang merugikan. Ukuran pipa terutama bergantung pada batas kecepatan fluida dan kehilangan gesekan dalam jarak jauh. Ukuran katup sangat bergantung pada perbedaan tekanan lokal dan kapasitas aliran. Memasang katup berukuran garis hampir selalu menghasilkan ukuran yang terlalu besar.
Mode kegagalan dari ukuran yang salah terwujud dalam dua cara yang berbeda dan merusak:
Memahami Cv sangat penting untuk ukuran kontrol putaran yang tepat. Kami mendefinisikan Cv sebagai volume air pada 60°F (dalam galon AS per menit) yang mengalir melalui katup yang menghasilkan penurunan tekanan tepat 1 psi. Ini berfungsi sebagai dasar universal untuk mengukur kapasitas aliran di semua produsen.
Menghitung Cv yang Anda butuhkan memerlukan data lapangan yang akurat. Anda harus mengidentifikasi kondisi aliran minimum, normal, dan maksimum secara akurat. Variabel kritis meliputi berat jenis media fluida, tekanan masuk absolut (P1), dan penurunan tekanan yang diijinkan melintasi katup (ΔP). Model perangkat lunak menggunakan masukan ini untuk merencanakan kurva aliran yang diperlukan.
Bentuk aerodinamis dari cakram internal sangat mempengaruhi karakteristik aliran yang melekat. Profil cakram menentukan bagaimana fluida bergerak di sekitar penghalang pada berbagai sudut. Desain standar sering kali menghasilkan karakteristik persentase dasar yang sama. Kurva persentase sama yang dimodifikasi menawarkan kontrol yang lebih linier pada rentang perjalanan yang lebih luas. Kontur aerodinamis yang dirancang dengan cermat mengurangi turbulensi hilir dan menstabilkan pemulihan tekanan.
Geometri perpipaan juga membatasi Cv. Peredam hulu, ekspander, dan siku tajam mengubah profil kecepatan fluida sebelum mencapai cakram. Insinyur harus menerapkan faktor geometri perpipaan (Fp) untuk mengoreksi perhitungan teoritis Cv. Mengabaikan efek instalasi menjamin kesalahan ukuran di lapangan.
Tabel 1: Variabel Proses Utama untuk Perhitungan Ukuran
| Simbol | Variabel | pada Logika Ukuran Kelebihan |
|---|---|---|
| Laju Aliran | Q | Menentukan volumetrik dasar atau kapasitas massa yang dibutuhkan. |
| Tekanan Masuk | P1 | Menetapkan keadaan energi awal media fluida. |
| Penurunan Tekanan | ΔP | Mendorong cairan melewati batasan; ΔP yang tinggi berisiko menyebabkan kavitasi. |
| Berat jenis | Gf | Memperhitungkan variasi kepadatan cairan dibandingkan dengan air dasar. |
Katup putar menghadirkan tantangan torsi ganda yang unik. Tidak seperti katup globe linier, cakram putar menghadapi persyaratan torsi yang bervariasi secara konstan sepanjang langkahnya. Mengukur aktuator pneumatik atau listrik memerlukan pemetaan gaya-gaya ini secara akurat di seluruh perjalanan 90 derajat.
Breakaway atau torsi tempat duduk mewakili gesekan cakram yang masuk atau keluar dari tempat duduk fisik. Gesekan pengepakan batang menambah ketahanan mekanis ini. Nilai torsi statis ini selalu mencapai puncaknya tepat pada posisi tertutup 0 derajat. Ini menentukan kekuatan minimum yang diperlukan untuk memulai gerakan.
Torsi dinamis atau hidrodinamik beroperasi dengan cara yang sangat berbeda. Cairan yang mengalir melewati piringan bersudut menciptakan gaya aerodinamis yang kuat. Kekuatan ini secara aktif mencoba untuk menutup disk. Torsi dinamis biasanya mencapai puncak antara pembukaan 60 dan 75 derajat. Ini bertindak sebagai kekuatan perlawanan terus menerus terhadap mekanisme aktuator Anda.
Menghitung torsi total aktuator memerlukan beberapa input spesifik. Anda harus memperhitungkan gesekan bantalan, gesekan gangguan kursi, gaya fluida dinamis, dan tekanan hidrostatis maksimum. Realitas berdiameter besar sangat memperumit perhitungan ini. Pada jaringan pipa yang melebihi 12 inci, kecepatan fluida bekerja pada area permukaan yang luas. Torsi dinamis menjadi faktor ukuran yang dominan. Skalanya secara eksponensial dengan diameter pipa.
Standar industri mewajibkan faktor keselamatan tertentu. Kami biasanya menerapkan margin keselamatan 20% hingga 30% di atas torsi maksimum yang dihitung. Namun, Anda harus hati-hati memverifikasi Torsi Batang Maksimum yang Diizinkan (MAST). Ukuran aktuator yang terlalu besar secara agresif dapat membuat batang terkilir secara fisik jika terjadi penyumbatan yang tiba-tiba.
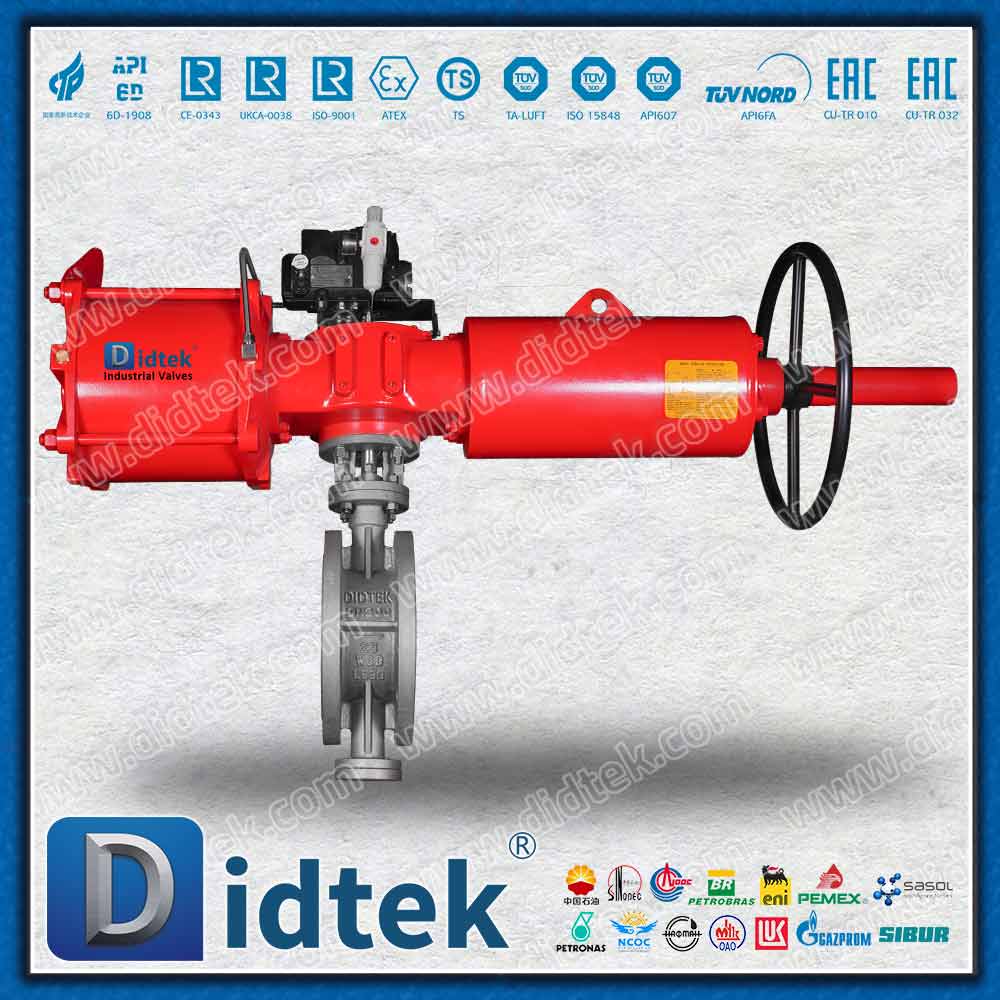
Katup standar dengan dudukan berketahanan sering gagal dalam lingkungan proses yang berat. Ketika suhu sistem, tekanan pengoperasian, dan korosivitas fluida meningkat, desain berlapis karet konsentris akan mengalami penurunan kualitas dengan cepat. Insinyur harus beralih ke arsitektur offset ganda berkinerja tinggi atau arsitektur triple offset khusus.
Mekanika presisi dari desain triple offset memecahkan banyak masalah suhu ekstrem. Tiga offset berbeda—bagian tengah poros, bagian tengah pipa, dan sudut dudukan berbentuk kerucut—sepenuhnya menghilangkan gesekan mekanis. Disk bersentuhan dengan dudukan logam hanya pada penutupan milidetik terakhir. Pencapaian geometrik ini memungkinkan pelambatan tanpa gesekan selama 99% langkah katup. Desain ini secara unik cocok untuk modulasi presisi dalam aplikasi siklus tinggi dan suhu tinggi.
Mengevaluasi Katup Kupu-Kupu Triple Offset Pneumatik mengungkapkan beberapa keuntungan berbeda untuk loop kritis.
Rakitan putar yang dikerjakan dengan mesin halus tetap tidak berguna tanpa otomatisasi yang akurat. Valve Positioner menjembatani kesenjangan sinyal kritis dalam loop kontrol Anda. Ini menerjemahkan sinyal analog standar 4-20mA atau protokol fieldbus digital menjadi keluaran pneumatik yang tepat. Ini mengarahkan udara termodulasi termodulasi ke ruang aktuator.
Positioner membantu Anda mengatasi kenyataan mekanis yang keras. Katup putar berperforma tinggi mengalami histeresis mekanis dan pita mati yang melekat. Gesekan pengepakan batang secara konstan melawan gerakan aktuator mikroskopis. Positioner dengan gain tinggi memaksa aktuator untuk mencapai posisi yang diperintahkan secara tepat meskipun terdapat gaya gesek yang berlawanan.
Insinyur harus memilih antara unit pneumatik cerdas dan konvensional berdasarkan kekritisan aplikasi. Positioner analog menawarkan kesederhanaan yang kuat. Mereka tetap sangat tahan lama di lingkungan getaran ekstrim tetapi tidak memiliki umpan balik diagnostik. Positioner pintar digital menyediakan kalibrasi otomatis dan diagnostik gesekan secara terus-menerus. Mereka menghasilkan peringatan pemeliharaan prediktif dan memberikan respons langkah yang sangat tepat.
Bagan 1: Perbandingan Teknologi Positioner
| Fitur | Analog/Konvensional Pneumatik | Digital/Smart Positioner |
|---|---|---|
| Terjemahan Sinyal | 4-20mA saja | HART, Yayasan Fieldbus, Profibus |
| Kalibrasi | Penyesuaian mekanis manual | Kalibrasi otomatis satu tombol |
| Diagnostik | Tidak ada yang tersedia | Pemantauan gesekan, pemetaan tanda katup |
| Toleransi Getaran | Sangat tinggi | Sedang hingga Tinggi (tergantung pemasangan) |
Pertimbangan keterkaitan dan pemasangan menentukan keakuratan sinyal secara keseluruhan. Kami sangat menyarankan pemasangan langsung menggunakan antarmuka NAMUR standar. Desain hubungan mekanis sering kali menyebabkan hilangnya gerakan dalam mekanisme umpan balik seiring waktu. Gerakan yang hilang merusak ketelitian kontrol, terlepas dari seberapa canggih perangkat elektronik pengatur posisi internal.
Pengadaan perakitan pembatasan memerlukan kerangka evaluasi yang sangat terstandarisasi. Anda tidak dapat membandingkan tawaran teknis hanya berdasarkan struktur harga dasar. Kami merekomendasikan untuk membandingkan kurva Cv teoritis secara berdampingan. Anda juga harus mengevaluasi grafik torsi dinamis dan memverifikasi margin keselamatan aktuator terhadap batas MAST pabrikan.
Verifikasi klaim pabrikan memastikan keandalan dan keamanan lapangan. Anda harus selalu meminta kurva aliran yang terdokumentasi sepenuhnya dari vendor. Mengamanatkan pengujian penerimaan pabrik (FAT) untuk loop kontrol yang sangat kritis. Minta sertifikasi kelas kebocoran yang dapat diverifikasi sebelum mengizinkan pengiriman.
Pertimbangan pemasangan sangat mempengaruhi kinerja lapangan. Pertimbangkan orientasi fisik poros katup dengan hati-hati. Dalam aplikasi bubur atau padatan tersuspensi, poros horizontal mencegah penumpukan partikulat di bantalan bawah. Poros vertikal menyebabkan kegagalan bantalan dengan cepat saat menangani media cairan kotor.
Jalur pipa lurus hulu dan hilir sangat penting dalam akurasi throttling. Kami menyarankan untuk memasang katup dengan setidaknya enam diameter pipa lurus ke hulu. Anda juga membutuhkan tiga diameter pipa di bagian hilir. Hal ini mencegah aliran turbulen mengganggu perhitungan operasional Cv dan mengganggu kestabilan zona pemulihan tekanan.
Langkah selanjutnya melibatkan peralihan dari pengukuran teoritis ke pelaksanaan praktis. Jangan bergantung sepenuhnya pada nomograf ukuran umum yang ditemukan di katalog dasar. Minta laporan ukuran vendor terperinci dan lengkapi skema integrasi sebelum menerbitkan pesanan pembelian akhir.
J: Ya, tetapi biasanya hanya desain konsentris atau offset ganda dalam aplikasi tekanan rendah, dan hanya dalam rentang pengoperasian 20° hingga 70°. Desain standar tidak memiliki presisi dan daya tahan yang diperlukan untuk modulasi tekanan tinggi atau siklus tinggi.
J: Katup akan bergerak sangat dekat dengan posisi tertutup, menyebabkan kontrol tidak menentu, getaran mekanis yang parah, dan erosi dudukan yang semakin cepat. Sistem akan terus-menerus melakukan koreksi berlebihan, sehingga menyebabkan fenomena yang dikenal sebagai perburuan.
J: Karena kecepatan fluida bekerja pada luas permukaan piringan yang jauh lebih besar, gaya yang berusaha menutup katup (torsi aerodinamis) berskala secara eksponensial terhadap diameter. Ini menjadi faktor dominan dalam ukuran aktuator.
J: Aktuator listrik biasanya memiliki papan kontrol modulasi bawaan yang berfungsi sebagai pengatur posisi, sedangkan aktuator pneumatik memerlukan pengatur posisi katup eksternal untuk memodulasi tekanan udara secara akurat berdasarkan sinyal kontrol.
J: Kavitasi menghambat aliran, artinya meskipun katup terbuka lebih jauh, laju aliran tidak akan meningkat seperti yang diharapkan. Perhitungan ukuran harus memeriksa indeks kavitasi (sigma) untuk memastikan katup beroperasi dalam batas pemulihan tekanan yang aman.


